एजीवी लेजर मार्गदर्शन प्रणाली: स्वायत्त गोदामों के लिए सुरक्षा मानक
एक स्वचालित निर्देशित वाहन एक गलियारे के माध्यम से एक फूस को चलाता है, बिना ड्राइवर के उस व्यक्ति को देखता है जिसने रैकिंग के चारों ओर कदम रखा है. उस एक वाक्य के कारण ही एजीवी सुरक्षा एक सिस्टम समस्या है, कोई सेंसर समस्या नहीं - और क्यों “लेज़र” दो अलग-अलग नौकरियों के साथ बातचीत में दो बार दिखाई देता है. लेज़र मार्गदर्शन से वाहन को पता चलता है कि वह कहाँ है; लेज़र-आधारित सुरक्षा प्रणालियाँ वाहन को यह बताती हैं कि कोई व्यक्ति उसके रास्ते में है. स्वायत्त यातायात को निर्दिष्ट करने वाले वेयरहाउस ऑटोमेशन इंटीग्रेटर्स और फ्लीट ऑपरेटरों को पहले एजीवी द्वारा फोर्कलिफ्ट के साथ गलियारे को साझा करने से पहले दोनों परतों को सही मानकों पर प्रलेखित करने की आवश्यकता होती है।. यह व्याख्याकार दो अर्थों को सुलझाता है “एजीवी लेजर मार्गदर्शन प्रणाली” और सुरक्षा-मानकों की चेकलिस्ट तैयार करता है जिसका पालन खरीदार को आपूर्तिकर्ताओं को करना चाहिए.
चाबी छीनना
- “एजीवी लेजर मार्गदर्शन” दो अलग-अलग तकनीकों को शामिल करता है: लेजर नेविगेशन, जो वाहन को स्थान देता है, और लेजर सुरक्षा संवेदन/प्रक्षेपण, जो अपने आसपास के लोगों की सुरक्षा करता है. खरीदारों को दोनों निर्दिष्ट करना होगा.
- चालक रहित ट्रक सुरक्षा एक मानक परिवार - आईएसओ द्वारा शासित होती है 3691-4 चालक रहित औद्योगिक ट्रकों के लिए, निर्देशित और दूरस्थ औद्योगिक वाहनों के लिए ANSI/ITSDF B56.5, सुरक्षा-नियंत्रण-प्रणाली और जोखिम-मूल्यांकन मानकों के साथ.
- कार्मिक सुरक्षा अनावश्यक परतों से निर्मित होती है: सुरक्षा लेजर स्कैनर जो स्पीड ज़ोन और स्टॉप को कमांड करते हैं, साथ ही दृश्यमान उपस्थिति संकेत (नीला धब्बा, प्रक्षेपित क्षेत्र रेखाएँ, स्ट्रोब्स) ताकि पैदल चलने वालों को पता चले कि कोई वाहन आ रहा है.
- डिटेक्शन लिफाफा वाहन की अधिकतम कॉन्फ़िगर गति पर रुकने की दूरी से अधिक होना चाहिए, भार सहित, ज़मीन, और विलंबता - यह लिखित रूप में मांगने की संख्या है.
- प्रत्येक घटक के वर्गीकरण और प्रदर्शन-स्तर के दस्तावेज़ के लिए पूछें, सटीक एजीवी मॉडल और कर्तव्य से मेल खाता है, बिल्कुल वैसा ही जैसा आप किसी प्रमाणित सुरक्षा उत्पाद के लिए करेंगे.
लेजर मार्गदर्शन के दो अर्थ
यह वाक्यांश दो इंजीनियरिंग डोमेन से टकराता है, और उन्हें भ्रमित करने से वास्तविक विनिर्देश त्रुटियाँ होती हैं.
लेजर नेविगेशन जवाब “मैं कहाँ हूँ?” एजीवी पर एक घूमने वाला लेजर रेंजफाइंडर दीवारों और रैकिंग पर स्थिर रिफ्लेक्टरों के कोण और दूरी को मापता है (लेजर त्रिकोणासन), या प्राकृतिक विशेषताओं का एक मानचित्र बनाता है और उसके विरुद्ध लाइव स्कैन का मिलान करता है (लेजर स्लैम). इस प्रकार एक स्वायत्त वाहन फर्श में चुंबकीय टेप या तार के बिना मार्ग का अनुसरण करता है. यह एक पोजिशनिंग तकनीक है.
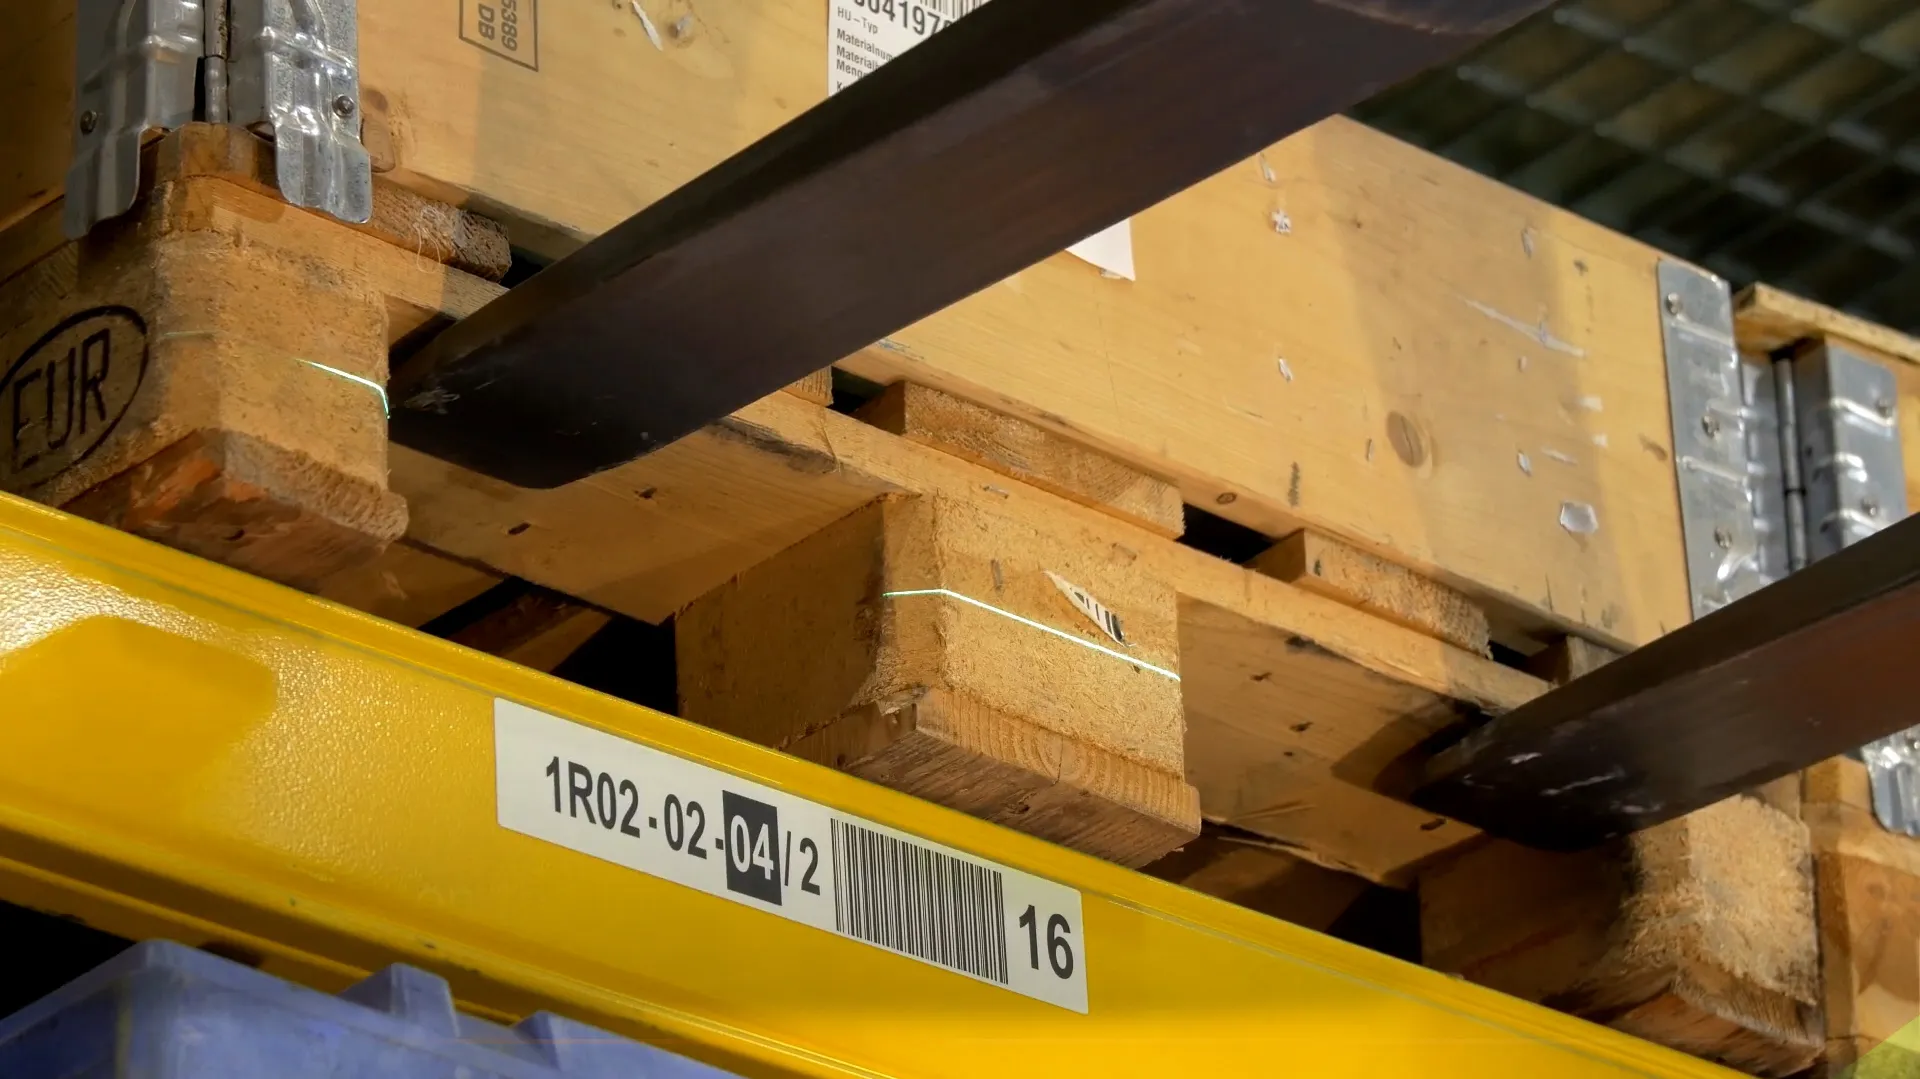
लेजर सुरक्षा संवेदन जवाब “मेरे रास्ते में कुछ है?” एक सुरक्षा लेज़र स्कैनर वाहन के सामने और उसके आस-पास फर्श पर लेज़र का एक पंखा प्रोजेक्ट करता है और बीम क्षेत्र में किसी भी रुकावट को एक वस्तु के रूप में मानता है - आमतौर पर एक व्यक्ति - जिसे गति धीमी करनी चाहिए या रुकनी चाहिए. अलग से, लेजर प्रक्षेपण फर्श पर एक दृश्य रेखा या ज़ोन मार्कर लगाता है ताकि कोई व्यक्ति वाहन के इच्छित पथ और सुरक्षित गतिरोध दूरी को पढ़ सके.
नेविगेशन एजीवी को उसकी लेन पर रखता है. सुरक्षा संवेदन और प्रक्षेपण लोगों को इससे होने वाली परेशानी से दूर रखता है. एक खरीद जो केवल पहले को निर्दिष्ट करती है उसने आधा सिस्टम खरीद लिया है.
कैसे लेजर नेविगेशन सुरक्षा समस्या को आकार देता है
लेजर नेविगेशन टेप या तार मार्गदर्शन की तुलना में अधिक लचीला है, और वह लचीलापन ही पैदल यात्रियों की सुरक्षा को खतरे में डालता है. एक टेप-निर्देशित ट्रक मोटे तौर पर एक ही काम करता है; और SLAM-नेविगेटेड बेड़ा गतिशील रूप से पुनः मार्ग बदलता है, चौराहों पर विलीन हो जाती है, और वाहनों को उन गलियारों से नीचे भेजता है जो एक शिफ्ट पहले खाली थे. सुरक्षा लिफाफे को किसी निश्चित पथ पर कठोर नहीं किया जा सकता है - वाहन वास्तव में जहां भी जा रहा है, उसे उस पर प्रतिक्रिया करनी होगी.
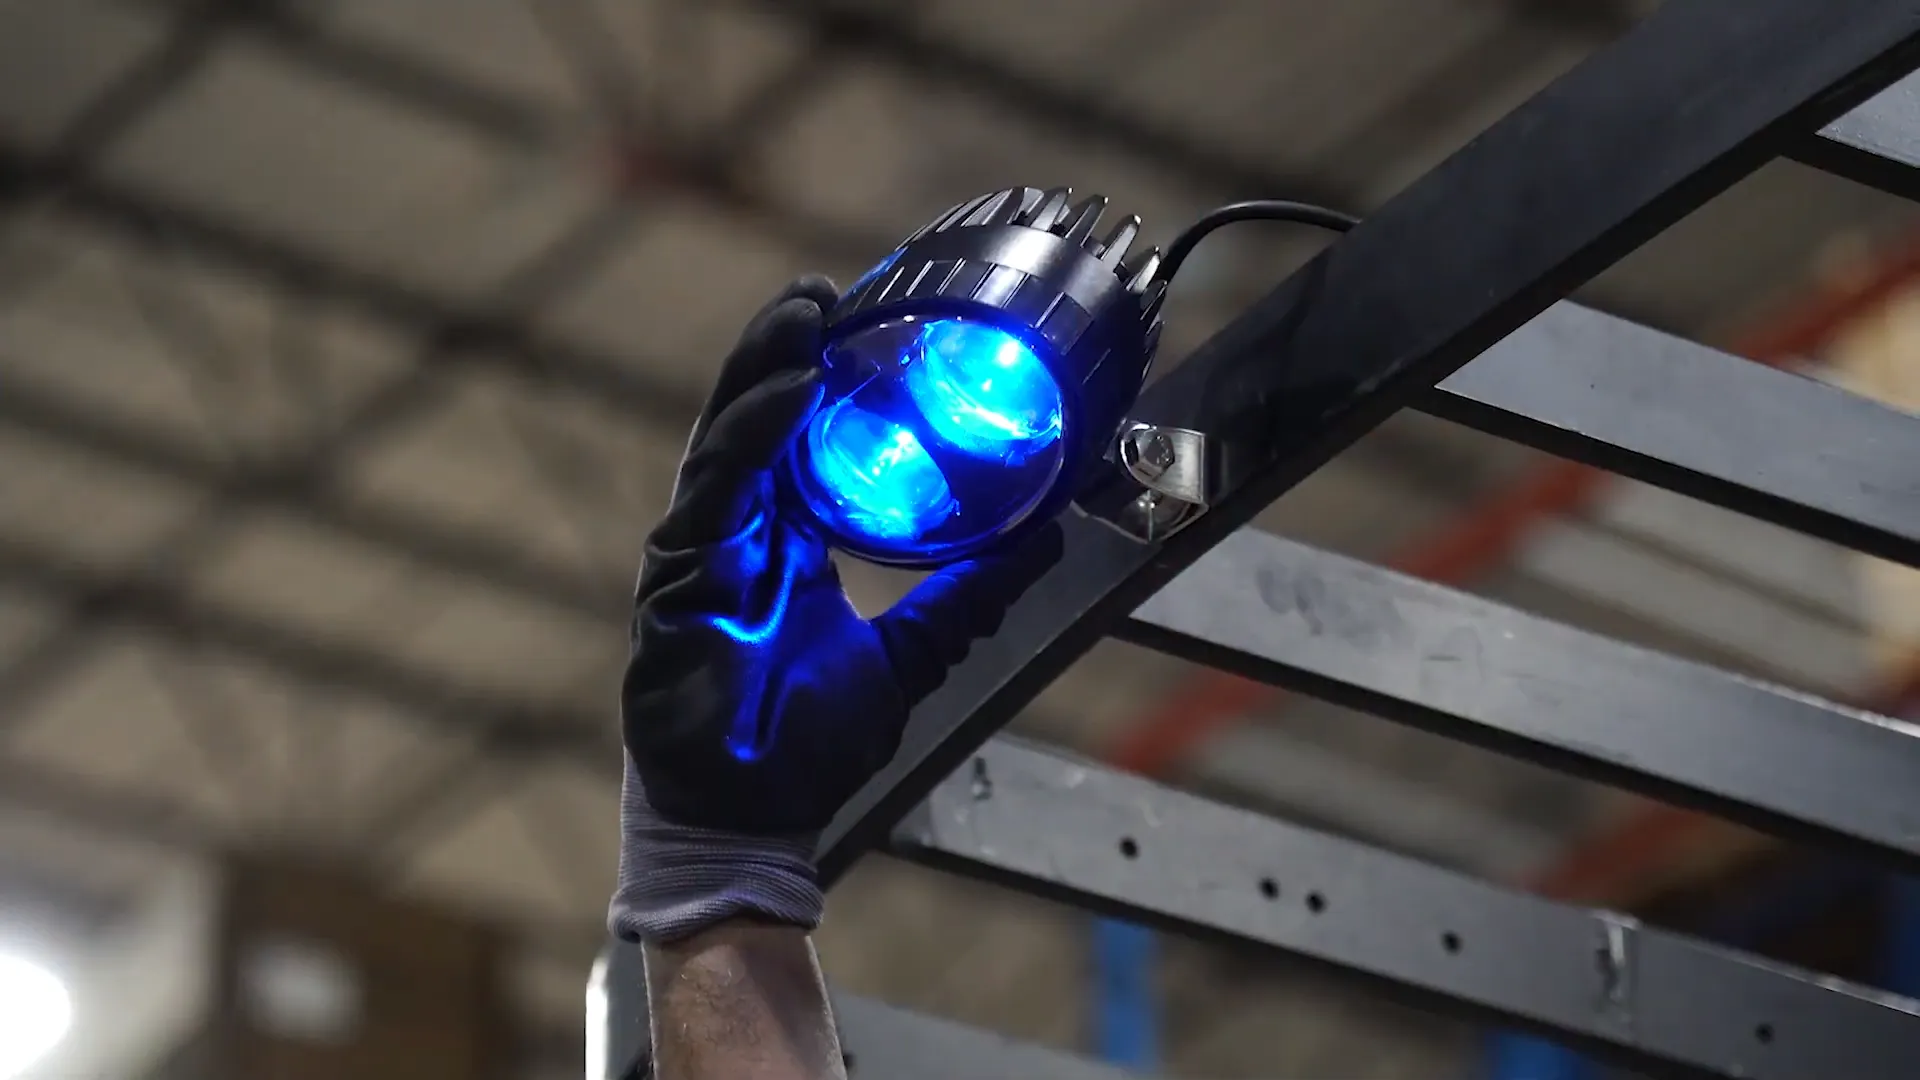
यही कारण है कि आधुनिक एजीवी सुरक्षा परतें नेविगेशन नियंत्रक को स्वतंत्र सुरक्षा उपकरणों के साथ जोड़ती हैं: प्रमाणित सुरक्षा लेजर स्कैनर जो चलते वाहन के चारों ओर सुरक्षात्मक और चेतावनी क्षेत्रों को परिभाषित करते हैं, और उपस्थिति प्रकाश - नीले धब्बे, प्रक्षेपित क्षेत्र रेखाएँ, स्ट्रोब्स - जो वाहन को उस इंसान के लिए सुपाठ्य बनाता है जो यह नहीं देख रहा है कि वे कहाँ चल रहे हैं. स्कैनर मशीन के ब्लाइंड लॉजिक की सुरक्षा करता है; प्रकाश उस व्यक्ति की सुरक्षा करता है जिसने इसे कभी आते हुए नहीं देखा.
मानक ढाँचा एक इंटीग्रेटर को संतुष्ट करना चाहिए
स्वायत्त गोदाम वाहन अकेले सामान्य फोर्कलिफ्ट नियमों के अंतर्गत नहीं आते हैं; ड्राइवर रहित केस का अपना मानक परिवार होता है. खंड संख्याओं का पाठ करने के बजाय, इंटीग्रेटर्स और खरीदार फ्रेमवर्क की प्रत्येक परत को नियंत्रित करने के लिए काम करते हैं.
- आईएसओ 3691-4 ड्राइवर रहित औद्योगिक ट्रकों और उनके सिस्टम के लिए मुख्य सुरक्षा मानक है - जिसमें वाहन डिज़ाइन शामिल है, भार संभालना, और गंभीर रूप से वे साधन जिनके द्वारा वाहन व्यक्तियों और बाधाओं का पता लगाता है और उन पर प्रतिक्रिया करता है.
- एएनएसआई/आईटीएसडीएफ बी56.5 ड्राइवर रहित के लिए उत्तरी अमेरिकी सुरक्षा मानक है, रिमोट से नियंत्रित, और स्वचालित निर्देशित औद्योगिक वाहन, स्वचालित पहचान को संबोधित करना, चेतावनी उपकरण, भार प्रतिधारण, और रखरखाव.
- जोखिम-मूल्यांकन और सुरक्षा-नियंत्रण मानक दोनों के नीचे बैठो: एक प्रलेखित कार्य-आधारित जोखिम मूल्यांकन (आईएसओ 12100 कार्यप्रणाली) और सुरक्षा-संबंधी नियंत्रण कार्यों को प्रदर्शन स्तर पर वर्गीकृत किया गया है (आईएसओ 13849) या एसआईएल (आईईसी 62061). यहीं पर “स्टॉप फ़ंक्शन कितना विश्वसनीय होना चाहिए” से उत्तर आता है.
- आईईसी 60825 नेत्र सुरक्षा के लिए लेजर उत्पादों को स्वयं वर्गीकृत करता है - नेविगेशन और प्रक्षेपण उत्सर्जक दोनों के लिए प्रासंगिक.
व्यावहारिक क्रेता प्रश्न नहीं है “क्या यह मानक-अनुरूप है” अमूर्त में लेकिन “मुझे इसके लिए दस्तावेज दिखाओ यह एजीवी मॉडल पर यह कर्तव्य”: जोखिम मूल्यांकन, स्कैनर का घोषित प्रदर्शन स्तर, रुकने-दूरी की गणना, और प्रत्येक उत्सर्जक के लिए लेजर वर्गीकरण. जिन विक्रेताओं ने रूपरेखा तैयार की है, वे इन्हें आसानी से उत्पादित करते हैं.
डिटेक्शन लिफाफा डिजाइन करना
एजीवी विनिर्देश शीट पर सबसे महत्वपूर्ण सुरक्षा संख्या पहचान सीमा और रुकने की दूरी के बीच का संबंध है.
एक सुरक्षा स्कैनर को दो संकेंद्रित क्षेत्रों के साथ कॉन्फ़िगर किया गया है: ए चेतावनी क्षेत्र जब कोई व्यक्ति इसमें प्रवेश करता है तो गति कम करने का अनुरोध करता है, और ए सुरक्षात्मक क्षेत्र जो फ़ील्ड टूटने पर रुकने का आदेश देता है. सुरक्षात्मक क्षेत्र इतना लंबा होना चाहिए कि वह वाहन की अधिकतम अनुमत गति - लोड पर पूर्ण विराम दूरी को कवर कर सके, सबसे खराब मंजिल की स्थिति पर, साथ ही स्कैनर की प्रतिक्रिया विलंबता, नियंत्रक, और ब्रेक एक साथ जुड़ गए. उस मार्जिन को गलत करें और वाहन रुकने से पहले एक व्यक्ति के समान स्थान घेर सकता है.
क्योंकि ड्यूटी के साथ गति और भार बदल जाता है, इंटीग्रेटर्स कई स्कैनर प्रोफाइल सेट करते हैं - एक स्पष्ट यात्रा गलियारे के नीचे तेज और व्यापक क्षेत्र, पिक फेस या पैदल यात्री क्रॉसिंग में धीमी और सख्त. म्यूट कर रहा है (अस्थायी रूप से सुरक्षात्मक क्षेत्र को नजरअंदाज करने की अनुमति देना, उदाहरण के लिए जब वाहन अपनी डॉकिंग संरचना से गुजरता है) एक वैध और आवश्यक सुविधा है, लेकिन इसे इंजीनियर और प्रलेखित किया जाना चाहिए, उपद्रव रोकने के लिए कभी सुधार नहीं किया गया.
मिश्रित यातायात: असली कठिन मामला
बिना किसी व्यक्ति के पूरी तरह से पृथक एजीवी क्षेत्र आसान है. अधिकांश स्वायत्त गोदाम परिनियोजन ऐसे नहीं हैं - वे मिश्रित यातायात हैं जहां एजीवी हैं, मानवयुक्त फोर्कलिफ्ट, और पैदल यात्री गलियारे साझा करते हैं, गोदी दरवाजे, और अंधे कोने. तीन डिज़ाइन नियम मिश्रित ट्रैफ़िक को जीवित रखते हैं.
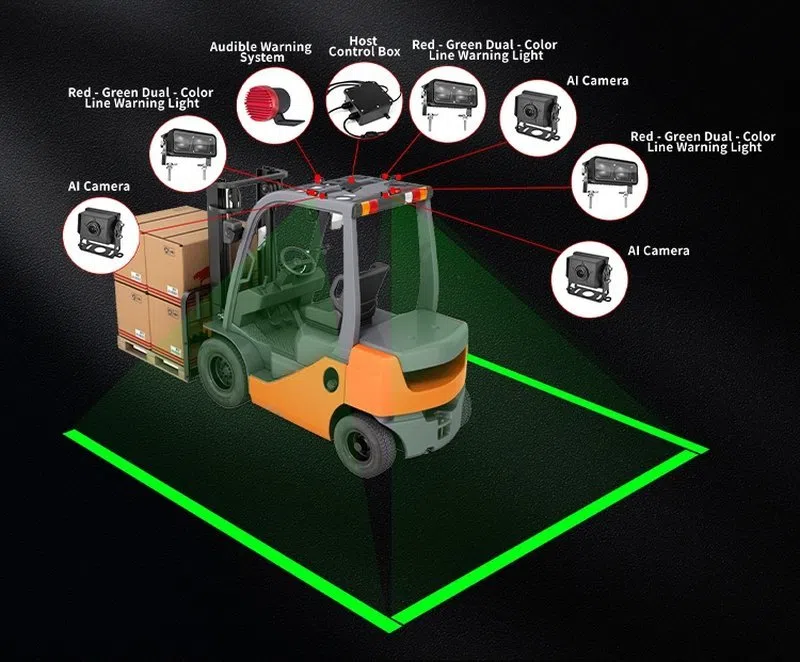
- अदृश्य वाहन को दृश्यमान बनाएं. क्योंकि एजीवी चुपचाप चलता है और इसमें आंखों से संपर्क या हार्न-एंड-वेव बातचीत नहीं होती है, इसे उपस्थिति प्रकाश व्यवस्था के साथ स्वयं की घोषणा करनी चाहिए. नीले स्पॉट लैंप फर्श पर वाहन के आगे और पीछे के किनारों को चिह्नित करते हैं; प्रक्षेपित क्षेत्र रेखाएं और स्ट्रोब गति और इरादे का संकेत देते हैं. यह वह परत है जिसकी एक चालक रहित ट्रक को आवश्यकता होती है अधिक एक मानवयुक्त की तुलना में, कम नहीं है.
- संघर्षों को इंजीनियर करें, उन्हें दूर नीति मत करो. एक संकेत कह रहा है “एजीवी पर नजर रखें” नियंत्रण नहीं है. अनुमानित सीमाओं और भौतिक या आभासी गति क्षेत्रों के साथ क्रॉसिंग को चिह्नित करें और बिंदुओं को मर्ज करें; स्कैनर को सुरक्षा करने दें.
- शटडाउन और पुनर्प्राप्ति पथ को सुरक्षित रखें. सुरक्षा कार्यों को सुरक्षित रूप से विफल होना चाहिए - एक खराबी के कारण वाहन रुक जाता है, दौड़ने के लिए नहीं - और ई-स्टॉप या अवरुद्ध फ़ील्ड के बाद पुनः आरंभ करने से अब-लाइव पथ में खड़े व्यक्ति को आश्चर्य नहीं होना चाहिए.
यह डिज़ाइन स्पेस XRLL है एआई सुरक्षा प्रणालियाँ पता. इसका XRL1341 डिटेक्शन प्लेटफॉर्म 6-7 मीटर आगे पैदल चलने वालों को पकड़ने और एक श्रव्य-और-दृश्य अलार्म ट्रिगर करने के लिए 360-डिग्री कवरेज के लिए तीन एआई कैमरों का उपयोग करता है।, OSHA के तहत संचालित-औद्योगिक-ट्रक कर्तव्यों के अनुरूप IP67 आवास में 1910.178 - जो उसी “जल्दी पता लगाओ, स्पष्ट रूप से घोषणा करें” तर्क एक स्वायत्त बेड़े की जरूरत है, चाहे वाहन चालित हो या चालक रहित.
सुरक्षा परतों की तुलना कैसे की जाती है
| परत | समारोह | यह किसकी रक्षा करता है | अनुरोध करने के लिए दस्तावेज़ीकरण |
|---|---|---|---|
| सुरक्षा लेजर स्कैनर | घुसपैठ का पता लगाता है; धीमा करने/रोकने का आदेश देता है | राह में व्यक्ति | घोषित प्रदर्शन स्तर + फ़ील्ड कॉन्फ़िग |
| एआई पैदल यात्री का पता लगाना | दूर से लोगों को पहचान लेता है; एलार्म | स्कैनर क्षेत्र के बाहर का व्यक्ति | पता लगाने की सीमा + आई पी + मानक संरेखण |
| प्रकाश की उपस्थिति (नीला/क्षेत्र) | वाहन का स्थान/इरादा दृश्यमान बनाता है | व्यक्ति नहीं देख रहा है | फोटोमेट्रिक्स + लेजर वर्ग |
| वाहन नियंत्रक / ई-बंद करो | अमल बंद करो; सुरक्षित विफल रहता है | सब लोग | जोखिम आकलन + कैल्क रोकना |
प्रत्येक परत अलग-अलग तरीके से विफल होती है, कौन सी बात है: जिस व्यक्ति ने कभी वाहन के बारे में नहीं सुना वह नीला धब्बा देखता है; एक व्यक्ति जो चुपचाप प्रवेश करता है वह स्कैनर क्षेत्र को तोड़ देता है; सेंसर की खराबी से ट्रक रुक जाता है. किसी भी एक उपकरण पर अकेले भरोसा नहीं किया जा सकता.
एक खरीद सत्यापन चेकलिस्ट
एजीवी या एजीवी-रेट्रोफिट सुरक्षा पैकेज पर हस्ताक्षर करने से पहले, पुष्टि करें कि फ़ाइल में शामिल है: तैनाती के लिए कार्य-आधारित जोखिम मूल्यांकन; स्कैनर का घोषित प्रदर्शन स्तर और कॉन्फ़िगर की गई चेतावनी/सुरक्षात्मक फ़ील्ड; सुरक्षात्मक क्षेत्र को दर्शाने वाली एक रोक-दूरी की गणना अधिकतम गति को कवर करती है, भरा हुआ, सबसे खराब मंजिल, सबसे खराब विलंबता स्थितियाँ; लेजर वर्गीकरण (आईईसी 60825) प्रत्येक नेविगेशन और प्रक्षेपण उत्सर्जक के लिए; मूक तर्क प्रलेखित और उचित है; और उपस्थिति-प्रकाश विशिष्टता वाहन के कर्तव्य चक्र से मेल खाती है. एक आपूर्तिकर्ता जो सभी सातों को अपना सकता है उसने मानकों के अनुरूप निर्माण किया है; जो उन्हें वैकल्पिक मानता है उसने ऐसा नहीं किया है.
एजीवी तैनात करना या मिश्रित ट्रैफ़िक स्वचालित करना?
अपने वाहनों का वर्णन करें, गलियारे की चौड़ाई, स्पीड, और एक्सआरएलएल के लिए पैदल यात्री क्रॉसिंग. आपको एक स्तरित सुरक्षा-प्रकाश और पहचान प्रस्ताव - नीला स्थान प्राप्त होगा, प्रक्षेपित क्षेत्र रेखाएँ, स्ट्रोब्स, और एआई पैदल यात्री पहचान - मॉडल-विशिष्ट दस्तावेज़ीकरण और भीतर एक उद्धरण के साथ 24 घंटे. OEM और ODM प्रोग्राम 17,000 से समर्थित हैं„ फ़ोशान पौधा.
ईमेल: service02@xrlledlight.com| फ़ोन/व्हाट्सएप: +86-15818025687
अक्सर पूछे जाने वाले प्रश्नों
क्या एजीवी लेज़र नेविगेशन लेज़र सुरक्षा स्कैनर के समान है??
नहीं. नेविगेशन लेजर वाहन की स्थिति के लिए रिफ्लेक्टर या मानचित्र सुविधाओं को ढूंढता है. एक सुरक्षा लेजर स्कैनर एक निगरानी क्षेत्र को प्रोजेक्ट करता है और जब कोई चीज बीम को तोड़ती है तो गति बदलने या रुकने का आदेश देती है. वे एक शब्द और एक भौतिकी साझा करते हैं, लेकिन वे अलग-अलग प्रमाणपत्रों के साथ अलग-अलग उपप्रणालियाँ हैं, और आपको सुरक्षा की आवश्यकता है चाहे वाहन कैसे भी चलता हो.
कौन सा मानक ड्राइवर रहित फोर्कलिफ्ट और एजीवी को कवर करता है??
आईएसओ 3691-4 चालक रहित औद्योगिक ट्रकों के लिए प्रमुख अंतर्राष्ट्रीय सुरक्षा मानक है, ANSI/ITSDF B56.5 के साथ उत्तरी अमेरिका में निर्देशित और दूरस्थ औद्योगिक वाहनों को कवर करता है. उनके नीचे जोखिम-मूल्यांकन और सुरक्षा-नियंत्रण-प्रणाली मानक बैठते हैं, और लेज़र उत्पादों को स्वयं IEC के अंतर्गत वर्गीकृत किया गया है 60825. अपने आपूर्तिकर्ता से पूछें कि प्रत्येक घटक इनमें से किसके विरुद्ध दस्तावेज़ित है.
यदि एजीवी के पास सुरक्षा स्कैनर हैं तो उन्हें चेतावनी रोशनी की आवश्यकता क्यों है??
क्योंकि स्कैनर टकराव से बचाता है लेकिन आश्चर्य से नहीं. एक पैदल यात्री जो आने वाले मूक वाहन को नहीं देखता है वह चौंक सकता है, दूसरी लेन में वापस कदम रखें, या इसके पीछे पार करें. दृश्य उपस्थिति संकेत - वाहन के किनारों को चिह्नित करने वाले नीले धब्बे, प्रक्षेपित क्षेत्र रेखाएँ, स्ट्रोब्स - लोगों को वह जागरूकता प्रदान करें जो स्टॉप कमांड नहीं कर सकता, और उन्हें वाहन मानकों में एक आवश्यक परत के रूप में मान्यता दी गई है.
एजीवी को रुकने से पहले कितनी दूरी तक पैदल यात्री का पता लगाना चाहिए?
इतनी दूर कि सुरक्षात्मक क्षेत्र हमेशा अधिकतम कॉन्फ़िगर गति - लोड पर वास्तविक रोक दूरी से अधिक हो, सबसे खराब मंजिल पर, पता लगाना, नियंत्रण, और ब्रेक विलंबता एक साथ. कोई सार्वभौमिक मीटर आंकड़ा नहीं है; इसकी गणना प्रति वाहन और ड्यूटी के आधार पर की जाती है. रुकने-दूरी की गणना की मांग करें और पुष्टि करें कि स्कैनर का सुरक्षात्मक क्षेत्र इसे मार्जिन से कवर करता है.
क्या मौजूदा मानवयुक्त फोर्कलिफ्टों को समान लेजर सुरक्षा प्रणालियाँ मिल सकती हैं??
अक्सर हाँ, और यह पूरी तरह से स्वायत्त होने से पहले एक सामान्य पहला कदम है. पैदल यात्रियों का पता लगाने वाले कैमरे, नीला धब्बा और क्षेत्र-प्रक्षेपण रोशनी, और मिश्रित यातायात में दुर्घटना की घटनाओं को कम करने के लिए चालित फोर्कलिफ्टों में स्ट्रोब को फिर से लगाया गया है. एक रेट्रोफ़िट प्रोग्राम आपको मानवयुक्त और चालक रहित बेड़े में दृश्य सुरक्षा भाषा को मानकीकृत करने की सुविधा भी देता है, इसलिए कार्यकर्ता संकेतों का एक सुसंगत सेट पढ़ते हैं.


